穿越机电子器件深度解析 从核心组件到性能调优完全指南
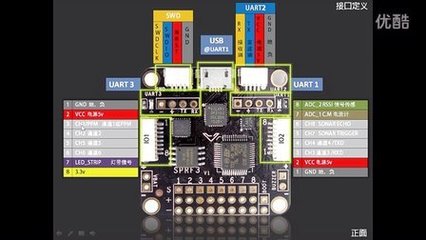
引言\n\n穿越机(FPV Racing Drone)以其极致的速度、敏捷的操控和沉浸式的飞行体验,成为无人机领域中最具挑战性和观赏性的分支。与消费级航拍无人机不同,穿越机的每一项性能——加速度、响应延迟、稳定性——都直接依赖于其电子器件的选型与搭配。可以毫不夸张地说,电子器件是穿越机的“神经”与“肌肉”。本文将系统性地拆解穿越机中的关键电子部件,帮助读者理解它们的作用、参数含义以及协同工作的逻辑。\n\n## 一、穿越机电子系统的整体架构\n\n穿越机的电子系统可以視为一个微型嵌入式控制系统,主要包括:\n- 飞控(Flight Controller, FC):大脑,负责姿态解算与控制指令输出\n- 电调(Electronic Speed Controller, ESC):肌肉,驱动电机运转\n- 电机(Motor):动力执行机构\n- 电池(LiPo):能量来源\n- 接收机(Receiver, RX):接收遥控信号\n- 图传(Video Transmitter, VTX):发送视频信号\n- 摄像头(Camera):采集视觉图像\n- 天线(Antenna):信号收发\n\n这些器件通过电路板、线缆和协议紧密耦合。任何一个环节的性能短板,都会直接影响整机的飞行表现。\n\n## 二、核心电子器件详解\n\n### 1. 飞行控制器(飞控 / FC)\n\n飞控是穿越机的“大脑”,集成了陀螺仪、加速度计(通常还有气压计、OSD芯片),运行固件(如Betaflight、INAV、EmuFlight)完成姿态解算、PID控制、混控输出。\n\n关键参数:\n- MCU型号:常见STM32F405、F411、F722、F745、H743。F4系列够用日用目,F7/H7支持更高刷新率和更多外设。\n- 陀螺仪:MPU6000、ICM20602、ICM42688,后者噪声更低,支持更高采样率(8kHz)。\n- 黑匣子(Blackbox):需外置Flash或SD卡,用于记录飞行数据调参。\n- OSD:集成UART或通过Betaflight OSD显示电压、RSSI等\n- UART端口数量:接收机、图传、GPS、Runcam等需分配串口\n\n安装要点:飞控需使用减震软胶(如O型圈或3M胶)软化高频振动,确保陀螺仪采样准确。\n\n### 2. 电子调速器(电调 / ESC)\n\n电调接收飞控的PWM/DShot信号,通过控制MOSFET的开关时间,为电机三项绕组供电。\n\n核心指标:\n- 持续电流:每路电调可承受的安培数(如45A、60A),需确保电机最大拉电不超过它。\n- 峰值电流:短时可达值,高爆发转速增长要求更宽裕\n- 协议:DShot600/1200是标配,最快的数传信号降低响应延迟且无需ESC校准。\n- 固件:BLHeliS、BLHeli32、AM32。BLHeli_32带MCU和传感器,用户可调节参数更丰富。\n- 供电:多数四合一电调带5V/10V BEC,供给飞飞和图传\n\n现代的四合一电调简化了布线,并优化了热寿命。\n\n### 3. 无刷电机(Motor)\n\n穿越机一律使用三相无刷直流电机。\n- 定子尺寸:常见如2306、2207、2208——前两位定子直径,后两位定子高度\n- KV值:每伏特对应空载转速(RPM/V)。低KV配高电压多轴,高KV配低电压竞速型。\n- 磁铁材质与绕组:N52高温磁铁较优配方能增大扭力
- 配对法则:电机拉峰电流应低于电调。3006 电机常配建整 45A–60A电调。电池电压也影响
马达速度: 4S需约KV≥2400-2700适合1.1Ah电容,适宜多轴。超5″机选用18001600 00型号,及对应
低一些 KV例如17。小型和轻型能极限加大 KV范围。C INE/WHOOP往往配0802~ 14*xx尺寸与 KV大值(异常者>100因此高压超控制以制造“测距中无法提速”!精准合理来选择且不对总体电流设置造成过大动态段超限……需要基于平衡搭配的思路来决定。这个段落逻辑提醒不是随便去不兼容参数哦!\n切换至整流散热部分?\]
如若转载,请注明出处:http://www.topjdjd.com/product/43.html
更新时间:2026-09-19 11:09:59